서로 다른 로봇의 경험을 연결하는 새로운 AI 학습 기술
3일 울산과학기술원(UNIST)은 인공지능대학원 주경돈 교수팀이 로봇 눈 역할을 하는 단안(單眼) 깊이 추정 인공지능 모델을 학습시키는 새로운 연합학습 기술 ‘페뎁스(FeDepth)’를 개발했다고 밝혔다. 로봇에 깊이 추정 모델을 적용하면 복잡한 센서 없이도 카메라로 들어온 정보만으로 거리를 가늠할 수 있다.
기존 로봇의 깊이 추정 인공지능 모델은 다양한 환경에서 정확한 판단을 내리기 위해 방대한 데이터를 필요로 했다. 하지만 데이터를 한곳에 모으는 방식은 통신 비용과 데이터 관리 부담이 발생할 수 있다. 연구팀은 데이터를 직접 공유하지 않고도 여러 로봇이 공동으로 학습할 수 있는 연합학습 방식에 주목했다.
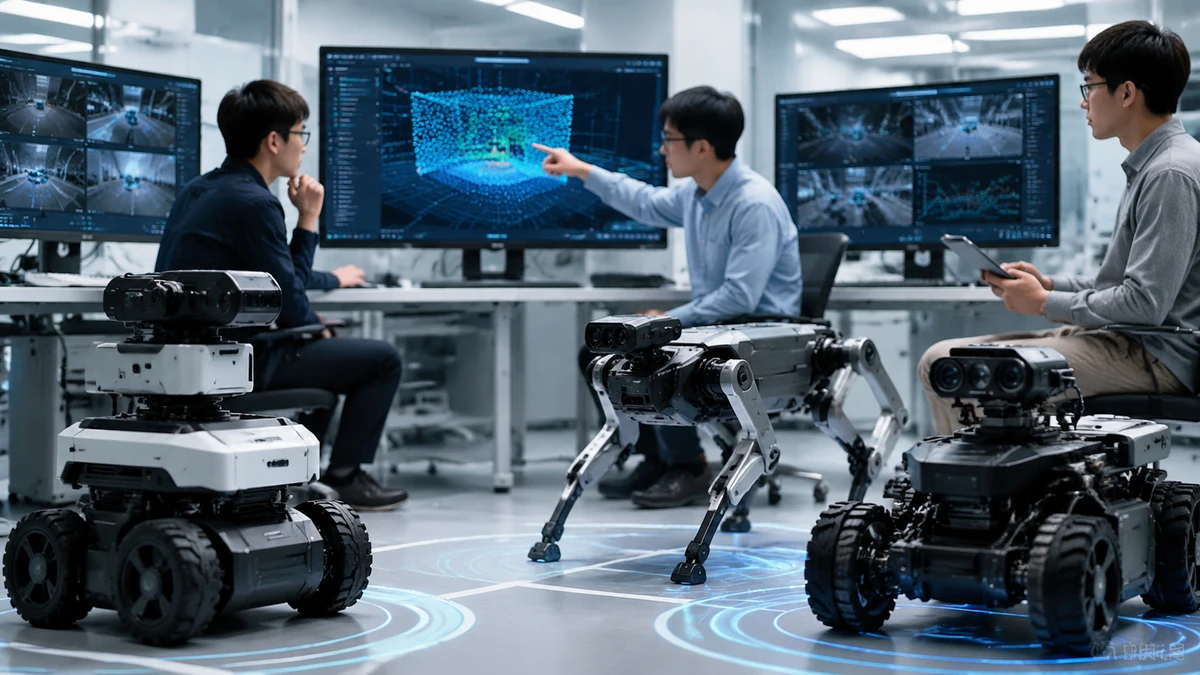
로봇이 이동하거나 작업을 수행하려면 앞에 있는 물체와의 거리, 공간 구조를 파악해야 한다. 다만 기종이 다르면 조건도 달라진다. 드론과 서빙 로봇을 비교하면 카메라 시야각과 주변 환경 데이터의 성격이 완전히 다르다.
데이터를 모으지 않고 학습하는 연합학습의 한계 개선
일반적인 연합학습은 각 장치가 보유한 데이터를 외부로 보내지 않고 학습 결과만 공유하는 방식이다. 원본 영상이 외부로 나가지 않는다는 점에서 데이터 보호 측면의 장점이 있지만, 참여하는 기기마다 촬영 환경과 데이터 특성이 크게 다르면 학습 성능이 떨어질 수 있다는 문제가 있었다.
페뎁스는 이 같은 데이터 이질성 문제를 줄이기 위해 ‘소프트 클러스터링’ 방식을 적용했다. 연구팀 설명에 따르면 기존 방식처럼 모든 로봇의 학습 결과를 단순히 평균 내는 것이 아니라, 촬영 영상 특성이 비슷한 로봇끼리 그룹을 구성해 학습 결과를 조합하는 방식이다.
특히 하나의 로봇을 특정 그룹에만 고정하지 않는 점이 특징이다. 예를 들어 숲을 촬영하는 드론은 산림 환경을 이동하는 사족 보행 로봇과 함께 학습하면서도, 다른 환경을 촬영하는 드론과도 연결될 수 있다. 연구팀은 이를 통해 지나치게 다른 데이터가 한꺼번에 섞이는 것을 막으면서 여러 로봇이 공유하는 특성은 학습에 활용할 수 있다고 설명했다.
거리 추정 오차 17~32% 감소…로봇 활용 영역 확대 기대
연구팀이 세 종류의 깊이 추정 인공지능 모델을 대상으로 실험한 결과, 페뎁스를 적용했을 때 일반적인 연합학습보다 거리 추정 상대 오차가 약 17∼32% 줄어든 것으로 나타났다. 또한 여러 그룹에 겹쳐 로봇을 배치하는 방식을 별도로 검증한 실험에서는 기존 군집 연합학습 방식보다 상대 오차가 0.264에서 0.249로 약 6% 감소했다.
ECCV 2026 채택…자율주행·재난 구조 활용 기대
이번 연구는 정보통신기획평가원과 한국연구재단의 지원을 받았다. 연구 결과는 컴퓨터 비전 분야 국제 학술대회인 유럽 컴퓨터 비전 학술대회(ECCV) 2026에 채택돼 공개될 예정이다. 올해 학회는 8일부터 12일까지 스웨덴 말뫼에서 열린다.
연구팀은 페뎁스가 원본 영상을 공유하지 않고도 로봇 종류와 촬영 환경에 따라 달라지는 데이터 특성을 반영해 공동 학습할 수 있도록 설계된 기술이라고 밝혔다. 활용처로는 자율주행, 물류·배송, 서비스 로봇, 재난 구조, 산림 감시 등을 꼽았다.